Önvezető autók - szakmai előadások
Íme az öt szakmai előadás képekkel:
A konferencia
Az első előadó Erich Ramschak az autonóm autózásról és az ADAS technológiákról beszélt. Előadásának címéről: Hogy mi is az ADAS és AD technológia? Természetesen a manapság nagyon sokat használt mozaikszavakkal van dolgunk, melyek angol rövidítések. Az ADAS Advanced Driver Assistance System, fejlett vezetéstámogató rendszer. Olyan aktív biztonsági rendszer, ami több független elektronikus alrendszerből tevődik össze, pl. adaptív tempomat, holttér figyelő, parkoló asszisztens, sávelhagyás figyelmeztető, keréknyomás-ellenőrző, elalvásfigyelő, éjjellátó, ütközésfigyelmeztető rendszerek. Az AD pedig Automated/ Autonomous Driving; az önvezető technológiákat takarja.
A legmarkánsabb változás napjainkban az élet minden területén az egyre gyorsuló ütemű digitalizáció. Ez az autóiparban sincs másként: a mai kor paradigmaváltása, hogy a mechanikai mérnökségről digitális mérnökségre váltunk. Ezzel párhuzamosan pedig a sofőr tehermentesítése történik oly mértékben, hogy a már most is „szórakoztató”, „pihentető” vezetés még egyre inkább eltolódik a „szórakoztatva vezetve, szállítva lenni” kategória felé. S majd egy határon túl – amikor a teljes jogszabályi környezet lehetővé teszi –, a gépek teljes önvezetése mellett megszűnik a sofőr felelőssége, nem lesz őrá szükség, s csak valóban utasként, szállított személyként lesz jelen a járműben.
Az autóiparban ennek eléréséhez szükséges az önállóan, hibamentesen működő rendszerek létrehozása, továbbá a valós idejű kapcsolat nagy teljesítményű információs és információ-technológiai rendszerek segítségével. Kell emellett az emberek szemléletváltása a saját tulajdon birtoklása helyett a megosztott, azonban bármikor elérhető közlekedésre és nem utolsó sorban az elektromobilitás, az elektromosság további technológiai fejlődése, fejlesztése egyre nagyobb arányban a megújuló energiaforrások felhasználásával.
A fejlesztések célja többrétű. Legfőképpen a balesetmentes vezetés elérése fontos az aktív biztonsági funkciók tökéletesítésével, pl. vészfékasszisztens vagy sávtartó asszisztens segítségével. Lényeges a sofőr támogatása és a komfort funkciók fokozása is, pl. az adaptív tempomat vagy a parkoló asszisztens rendszerek által. A fenntarthatóság miatt kiemelt cél az üzemagyag, illetve az energiahatékonyság fokozása: az elektromos járművek hatótávolság növelése, illetve a prediktív üzemanyag megtakarítás kialakítása. Hatékonyság növelés érhető el üzemeltetési költség csökkentésével is, pl. a sofőr helyettesítése, ami főleg az áruszállításnál és a megosztott mobilitási üzletágban lehetséges. Mindezek megvalósításában kulcsszerepet játszik az informatikai kapcsolat (connectivity), az okostelefon integráció tökéletesítése, hogy valós idejű forgalmi információkhoz jusson a jármű, amihez létkérdés a felhő alapú számítástechnika (cloud computing) további fejlesztése.
Az előadásban bemutatásra került az autonóm autózás hat szintje (0.-5. szint, L0-L5/ level).
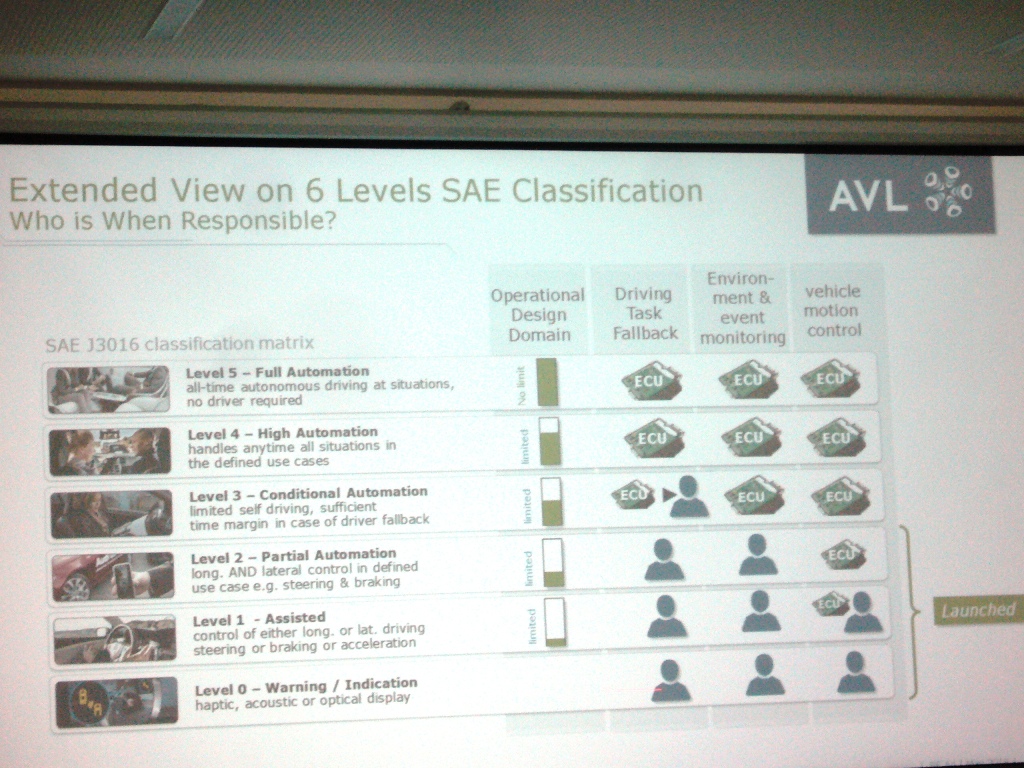
Az önvezetés szintjei
Itt láthattuk, hogy az ADAS technológiákat az autóipar az L3 szintig regisztrálja, a sofőr felelősségével és visszahívhatóságával. Van viszont átfedés az AD technológiákkal az L3 szinten, ami onnantól följebb fejlettebb szinteket jelöl. (Lásd: okos kamionok, 2018/2.)
A piaci trendet az óriási funkciónövekedés jellemzi, egyre bővül a vezetéstámogató rendszerek funkció-palettája. Csak egy pár példa az automatizáltsági szintek megjelölésével:
L0: holttér figyelő, sávelhagyás figyelmeztető
L1: sávtartó (LKA), automata vészfék (AEB), adaptív tempomat (ACC)
L2: továbbfejlesztett ACC, dugóasszisztens (TJA), parkolás asszisztens, önálló parkolás (Auto Park), külső vezérléssel történő parkolás (Remote Parking).
Mint látható, nem könnyű eligazodni a rövidítések és hozzá rendelt funkciók tengerében, hiszen az egyes gyártók a saját terméküket más-más mozaikszóval látják el, s a feladatukban is lehetnek eltérések. Ezek OEM (Original Equipment Manufacturer) specifikus nevek és jellemzők, pl. a Mercedes prémium kategóriás járműveinél közös néven Drive Pilot-nak nevezik az Active Brake Assist, az Evasive Steering Assist és az Active Blind Spot Assist (fékezés, kikerülés, holttérfigyelő) rendszereket.
Természetesen szó került a jövőről, az AVL vállalat piaci ütemtervéről a személygépkocsi szegmensben. Jelenleg a cég technológiai vezető szerepet tölt be a fejlesztések terén, s ezt a pozíciót meg is kívánja őrizni. Az egyes szinteket az idő függvényében mutatja be a
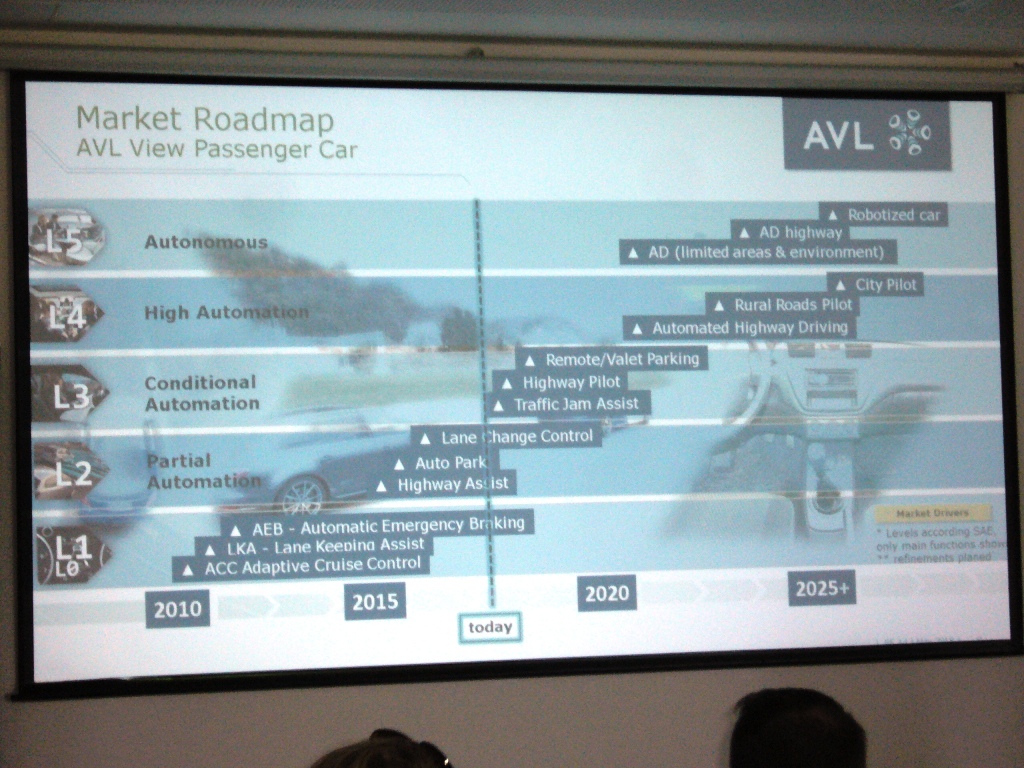
Az eddigiekből már kiderült, hogy az önvezetés szintjei (L0-L5) azt mutatják meg, hogy a dinamikus vezetési műveletek hogyan oszlanak meg az ember és a gép között. Itt még azt is láthatjuk, hogy a teljes automatizáltságig alapvetően két fejlődési irány látszik kirajzolódni. Az egyik szerint a hagyományos gépkocsikba a fejlesztésekkel arányban, fokozatosan építik be az egyre összetettebb asszisztens és automata vezetési rendszereket. A másik trend szerint a legmagasabb automatizáltságú járműveket (jogilag is) közlekedtethetőkké teszik önvezető módban a hagyományosak mellett, aztán egy idő után az újak kiszorítják a régi, vagy részlegesen automatizáltakat.
Komplex, szerteágazó tevékenységet kell folytatni a rendszerek és a velük kapcsolatos problémák megoldására. A modellalkotásban, rendszertervezésben létre kell hozni a gondolati terméket, a rendszer összetevőket, a tesztelés módját és működésleírást kell adni. Szükséges a szoftverfejlesztés, ami a koncepció- és a szériafejlesztéseket is magában foglalja, továbbá a meglévő rendszereket módosítani, átalakítani szükséges az újabb követelményekhez, illetve adaptálni az új termékekhez. Kutatni kell az egyre javuló járműtulajdonságok fejlődési útját, prediktív funkciókat kell létrehozni pl. az energiahatékonyság vagy üzemanyag-takarékosság terén. A létrehozott rendszerek széles körben való elterjedéséhez pedig szükséges a hitelesítés, tesztelés és érvényesítés. Először a számítógépes programot tesztelik, majd a programmal labor körülmények közt dolgoznak, szimulálva a valós környezetet, ezután zártpályás, majd közúti viszonyok közti tesztelés folyik. Minden fázisban az adatok elemzésével optimalizálják a rendszert.
Láthattunk pár példát, mint alkalmazási referenciát: az összes Audi hajtáslánchoz kötődő, hosszirányú stabilitást biztosító menetdinamikai rendszer fejlesztése, kalibrálása és validálása, vagy éppen számos, L0-L2 szinthez tartozó ADAS funkció fejlesztéséhez is hozzájárultak a Jaguár-Land Rover friss és jelenlegi modelljeinél, beleértve a következő generációs fejlesztéseket is.
Az AVL cég szolgáltatásokat biztosít, pl. szoftvert a tanulmánytól a szabványos működési eljárás szerint üzemelő mindenféle járműmotorhoz a német eredeti berendezések gyártóinak mondjuk az energiahatékonyság fejlesztéséhez, amivel akár 10%-os üzemanyag megtakarítás is elérhető. Ez a Prediktív Energia Asszisztens.
A tesztelési lehetőségeknek több, egymásra épülő szintjével foglalkoznak. Fontos az összehasonlító és összehasonlítható tesztkörnyezet az alap és a korszerűsített ADAS és AD funkciók teszteléséhez számítógépes szoftver, labor és közúti körülmények között egyaránt. A virtuális tesztelés, validálás felhő laborban történik, ahol számítógép programot tesztelnek több millió forgatókönyv értékelésével, illetve számítógépes szimulációkat végeznek. A labor tesztek dinamikusak, biztonságosak és reprodukálhatóak. Tesztelnek vezetés-szimulátoron (Driver-in-the-Loop), amikor kritikus ütközés-közeli helyzeteket elemeznek, illetve nyitott szimulációs környezetben virtuális járművel (Driving Cube, Vehicle-in-the-Loop).
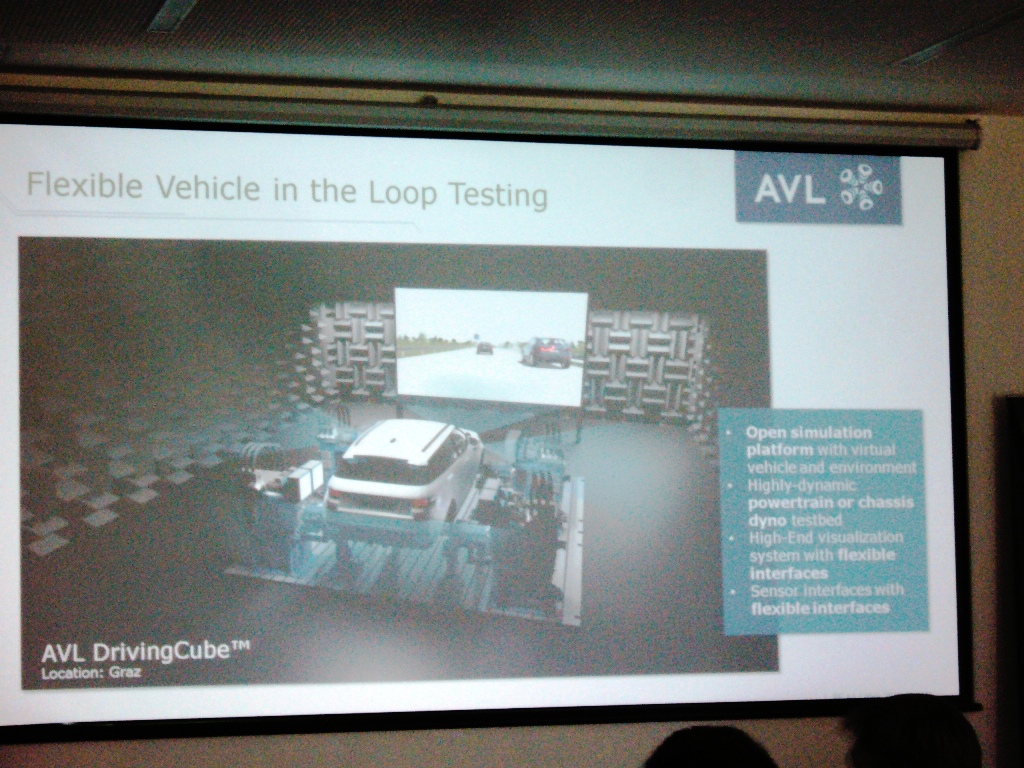
Driving Cube
Ekkor dinamikus hajtásláncot vagy alváz-dinamikus tesztágyat használnak. A jármű karosszériáján érzékelők vannak, a falra vetített kép csúcsminőségű vizualizációs rendszerű, dinamikus interfészekkel, így valós környezetet lát a tesztelő. Csomó szenzor gyűjti az adatokat, amiknek az értékelése automatizált. A flotta-tesztelés online zajlik. Az újabb bíztató eredmények elérésével áttérnek a tesztpályás munkára, majd Stájerország közútjain fejeződik be a fejlesztett termék validálása.
Az objektív vezetői érzés területén legjobbak az érzékelt biztonság és a komfort mérésében. Saját szoftverfejlesztéssel jelentős hozzáadott értéket képviselnek, hiszen nyitottsággal és rugalmassággal alkalmazkodnak az ügyfélkör különleges igényeihez, valamint tesztjeik eredményei autóipari biztonsági szabványokban is megnyilvánulnak, megjelennek. A munka hatékonyságát az ideális tesztkörnyezet teszi lehetővé: saját fejlesztésű eszközökkel, szimulációkkal és tesztrendszerekkel dolgoznak, innovatív technológiákat alkalmaznak, a validálásra számítógépes, labor és közúti környezetben egyaránt. Referenciaként pedig említhetjük a megbízható fejlesztő és tesztelő partnereket, valamint a sikersorozat-gyártási tapasztalatot, a rengeteg beépített vezetéstámogató rendszert számos prémium kategóriánál.
Második előadóként Bíró Dávidot hallgattuk meg az emisszió-csökkentés prediktív vezérléssel című prezentációjával, - az AVL Hungary K+F képviseletében. A múltból a jelenbe, majd a jövőbe kalauzolt bennünket. Korábban az európai kormányok támogatták a dízel járműveket az alacsony CO2 kibocsátásuk miatt. Mostanra egyre inkább háttérbe szorulnak, mert a jelenlegi benzinmotor-technológiai fejlesztések miatt a dízel adók növekedtek, nem támogatják a magasabb NOx kibocsátás miatt. Az európai nagyvárosokból is egyre több helyen kitiltják, s a környezetbarát és egészségkímélő alternatív hajtásokat engedélyezik. Az elektromos járművekhez a hajtáslánc technológia ismert, viszont a megfelelő akkumulátor fejlesztés még a mérnökök előtt álló feladat. Nagy előny a helyi zéró károsanyag-kibocsátás, de a globális kibocsátás az ún. energiamixtől függ, azaz az energia-előállítás összetételétől, milyen forrásból származik az a villamos energia (fosszilis tüzelőanyag vagy megújuló energiaforrás). Másik alternatíva az üzemanyagcellás jármű, ahol már a hidrogéntartály fejlesztés megoldott, az infrastruktúra kiépítése viszont még az elektromoséhoz képest is bonyolultabb.
Az ezredforduló környékén már a cégek és a politika is reagált a klímaváltozásra és a fenntarthatóságot tűzték ki célul, azonban még 2017-ben is az energia kb. 42%-a származott fosszilis üzemanyagból, főleg szénerőművekből. A jövőben a megújuló energiaforrásoknak egyre nagyobb szerepet kell játszaniuk. A napenergiával teljesen megoldható lenne, hiszen a Föld éves energiaigénye  550*1018 J/ év, a potenciális Napenergia 2 000-45 000*1018 J/ év. A kereskedelmi forgalomban lévő napelemekkel (η= 8%) kb. 625 000 km2 felület elég lenne. A fő probléma a tárolással és a beruházással van.
Az elektromos járművek klímára gyakorolt hatása az energianyerés összetételétől függ, milyen forrásból származik a villamos energia. Kínában az elektromos járművek jelenleg ugyanolyan károsak, mint a belső égésű motorok, mert főleg fosszilis energiahordozóból nyerik a villamos energiát. Az EU-ban viszont az elektromos autók már most környezetbarátabbak, mint a hagyományos gépkocsik. Még a legrosszabb energiamix-szel rendelkező Lengyelországban is az elektromos járművek 25%-kal kevesebb CO2-ot bocsátanak ki globálisan, mint a dízelek.
Megismerhettük a globális piaci megoszlás prognózisát a személygépkocsiknál a különböző hajtásláncok esetében. Várhatóan a benzinmotorok sok éven át dominánsak maradnak még. A tisztán elektromos, illetve a plug-in hibridek lassan terjednek, azonban a full hibrid piac részesedése dinamikusan nőni fog. Viszont mind a benzin, mind a hibrid technológiáknak javulnia kell, hogy teljesítsék az új károsanyag-kibocsátási normákat, pl. a valós vezetési feltételek melletti kibocsátást (RDE: Real Driving Emission).
A gyártók folyamatosan törekednek a hajtásláncok fejlesztésére, új technológiák kutatásával foglalkoznak. A benzinmotoroknál a Mazda elsőként tudja szériagyártásban alkalmazni a új HCCI motorját, melyet 2019-ben dob piacra. (Homogeneous Charge Compression Ignition, ami a homogén keverékképzésű, kompressziógyújtású benzinmotort jelenti.) Ebben a motorban a keverék sokkal homogénebb, mint a hagyományos benzinmotornál, így 20-30%-kal nagyobb üzemanyag-hatékonyságú tud lenni, illetve emisszió- és fogyasztáscsökkentő.
A cél a lehető legkisebb üzemanyag-levegő keverékkel működtetni a motort. A Skyactiv-X nagyon szegény keveréket használ, a λ értéke egészen 2,5-ig tolódik; szemben a sztöchiometriai λ=1-gyel, amikor pontosan elegendő levegő van minden molekula tökéletes égéséhez.
A probléma a nagyon szegény benzin-levegő keverékkel az, hogy az égés nem kifejezetten stabil. A megoldás, hogy sokkal kisebb térfogatra kell összenyomni, mint normál körülmények közt, akkor szikra nélkül is meggyullad.
A HCCI előnyei: az égés alacsonyabb hőfokon zajlik és kevesebb szennyezéssel is jár (NOx), az égési folyamat gyorsabban is játszódik le, magasabb nyomáscsúccsal, így több hasznos munkát nyerünk ugyanabból az energiából (mert kevesebb felesleges hőt termel, illetve pazarlódik el). Azonban a legnagyobb probléma mindig pontosan kontrollálni, hogy a motorciklus során a kompressziós gyújtás mikor történik.
A Skyactiv-X motornak nagyon magas a sűrítési aránya (16:1) és egy nagyon szegény benzin-levegő keverék arányt használ; de mindkettő éppen küszöb alatt van (ami a kompressziós gyújtás megtörténéséhez szükséges). A motor szikrát használ a folyamat elindításához, a keletkező tűzgömb aztán többlet hőt és nyomást ad az égéskamrában, így a kompressziós gyújtás kiváltott. Ezt a Mazda szikravezérelt kompressziós gyújtásnak nevezi; SPCCI: Spark Controlled Compression Ignition.
Hogyan működik a SPCCI szikravezérelt kompressziós gyújtás?
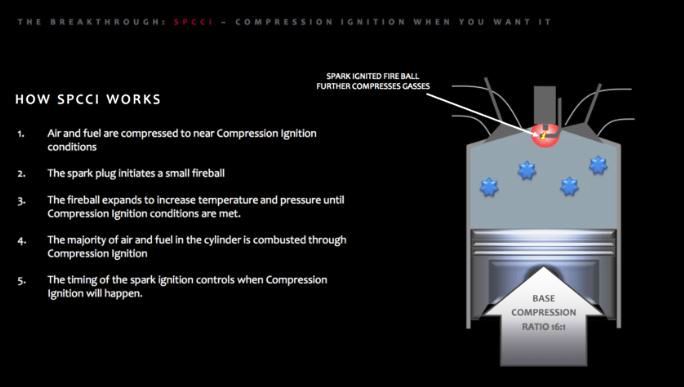
Mazda: HCCI
A levegő és üzemanyag keveréket összesűrítik a kompressziós gyújtás feltételeihez közeli állapotba. A gyújtógyertya kis tűzgömböt indít. A tűzgolyó kiterjed, hogy növelje a hőmérsékletet és nyomást a kompressziós gyújtás feltételeinek kialakulásáig. A benzin-levegő keverék nagy részének elégése a hengerben a kompressziós gyújtás révén történik. A szikragyújtás időzítése vezérli, hogy a kompressziós gyújtás mikor fog megtörténni.
A kutatás-fejlesztés során a Mazda számos más felfedezést is tett.
1. A benzin-levegő keveréknek egy kicsit gazdagabbnak kell lennie a szikra közelében, hogy elindítsa a folyamatot. Ehhez két külön régió kell, amit a levegő hengeren belüli kavargásával, örvényhatás létrehozásával értek el.
2. technikailag a kompressziós gyújtás kopogást okoz, ha a felső holtpont előtt jön létre, mert az égési esemény egy lefelé irányuló nyomást gyakorol a dugattyúra a sűrítési ütemben. A nagyobb kompressziós arányok növelik a kopogás lehetőségét, ami magasabb oktánszámú benzinnel kopogás-rezisztenssé válik. A megoldás, hogy kisebb időt használnak a benzin-levegő keverék felmelegítésére. Először kevés benzint fecskendeznek be, aztán az üzemanyag nagy részét a sűrítési ütem végén többnyílású befecskendezővel juttatják a hengerbe, hogy növeljék a porlasztást és keverést.
3. Egy járulékos probléma a gyújtás nyomon követése. A motornak képesnek kell lennie változtatni a szikra időpontját, hogy megtartsa a csúcsnyomást a megfelelő pontban.
4. A Skyactiv-X motorban egyedi hengernyomás monitorozás és visszacsatolási kontroll van a szikra időzítéséhez, ami modern, gyors motorvezérlő processzorokkal lehetséges. A szenzorok monitoroznak minden egyes égési eseményt, összehasonlítják a célprofillal, és ha szükséges, beállítják a szikra időzítés megváltoztatását, hogy biztosítsák a megfelelő kompressziós gyújtás időzítését.
A Skyactiv-G motorcsaládtól megkülönbözteti még, hogy magasabb nyomású direkt befecskendező üzemanyag rendszere segíti a porlasztást, homogénné teszi a benzin-levegő keveréket. A gyorsabb energianyerés növeli a dugattyúk erejét a terjeszkedési ütemben, különösképpen alacsonyabb fordulatszámon, így több hasznos forgatónyomatéka van, ami javítja a motor reakcióját. Tehát a Skyactiv-X motor engedi a járművet alacsonyabb fordulatszámnál is nagyobb gyorsításra és jobb közvetlen reakciót ad a sofőr bemeneti jelzéseire. A SPCCI alkalmazkodik a különböző oktánszámú benzinekhez; a magasabb oktánszámúak eltolják a csúcs-forgatónyomatékot magasabb motorsebességekhez (fordulatszámok felé).
A jelenlegi motortechnológiai trend az alulméretezett turbófeltöltés és a CVT hajtáslánc felé vezet, hogy biztosítsa az üzemanyag takarékosságot.
Az emisszió-csökkentéshez prediktív hibrid energia-gazdálkodás szoftver létrehozásán dolgoznak.
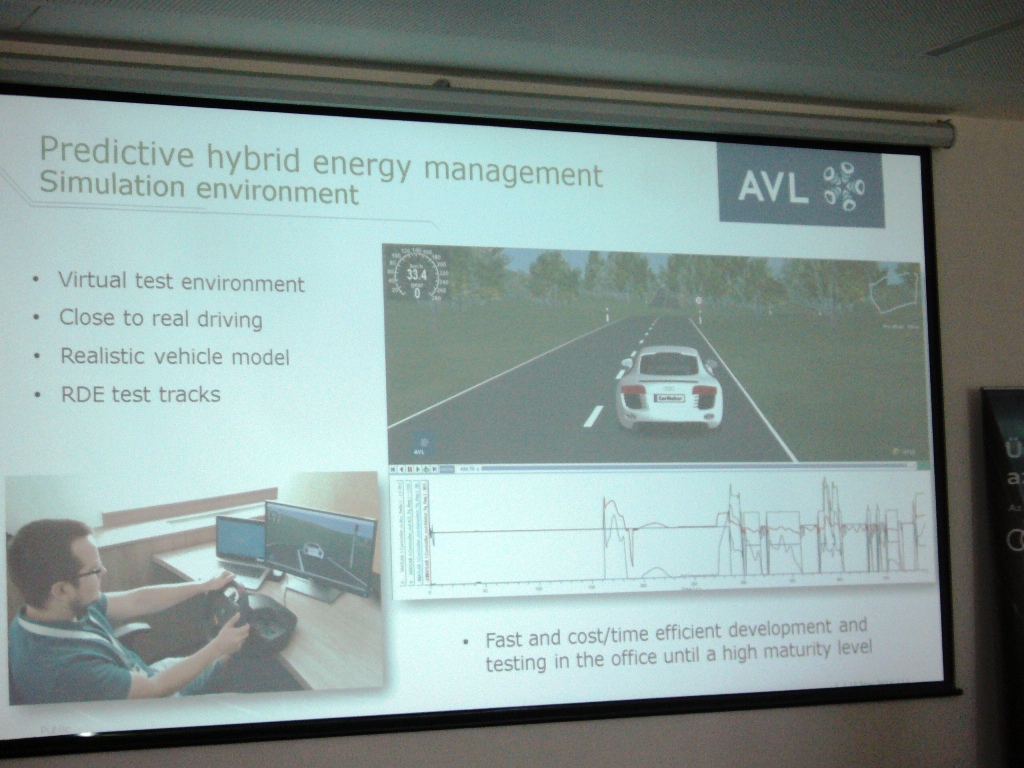
Prediktív hibrid energiagazdálkodás
A jármű működésének biztosítására és javítására monitorozzák a vezetéstámogató rendszereket és a sofőr viselkedését, az e-Horizon technológiával a térképadatokat és a dinamikus, változó környezeti adatokat összevetik egyéb saját-autó adatokkal. Így valós idejű adatokat kapnak felhő alapú technológiák használatával, miáltal gazdaságosabb, biztonságosabb és előrelátóbb lesz a vezetés, hiszen az intelligens digitális térkép már látja, láttatja a járművel előre azokat a dolgokat, amik még nem kerültek a sofőr látóterébe. Ezáltal precízen meghatározható a közeljövőben kívánt járműsebesség (pályabecslés). Ez alapján a belső égésű motor és az elektromotor forgatónyomaték-igénye, illetve szüksége optimalizálható, ami növeli az üzemanyag-hatékonyságot és csökkenti a káros-anyag kibocsátást. A számítógépes programot a valós vezetéshez közeli, virtuális tesztkörnyezetben fejlesztik jelenleg, ami gyors, költség- és időhatékony. Majd amikor az irodában való tesztelés egy magas fokú érettségi, megfelelőségi szintet elér, akkor valós vezetési feltételek melletti kibocsátást mérő tesztpályákon dolgoznak tovább. A programteszt eredményei bíztatók, összesen 6,6-6,8%-os megtakarítás érhető el az elektromos energia költségeinél, a belső égésű motor sebességének, a forgatónyomatéknak optimalizálásával és a rövid távú digitális térkép használatának köszönhetően.
Harmadik előadónk Szilágyi Zoltán volt az MVM Partner Zrt.-től. Előadásának címe: Az E-mobolitás helyzete Magyarországon. Az ember akkor tud folyamatokat előre tervezni, ha környezetében összefüggéseiben látja a világot. Az emberiség számára a jelenben világméretű kihívások vannak. Ezek egyike az urbanizáció, minek következtében a népesség kis helyen való koncentrálódása élhetetlenné teszi a városokat. Így a vonzáskörzetek szerepe növekszik meg a peremkerületekbe való költözés révén, ami pedig a mobilitás megnövekedését hozza magával, s a jobb, gyorsabb, hatékonyabb közlekedés igényét és követelményét állítja elénk. Ezzel párhuzamosan zajlik az egyre gyorsabb ütemű digitalizáció, az információs társadalom rohamos előretörése. Mindemellett valódi létkérdés a fenntarthatóság. Ennek érdekében a jövőben az energetikának és a közlekedésnek szorosan össze kell kapcsolódnia.
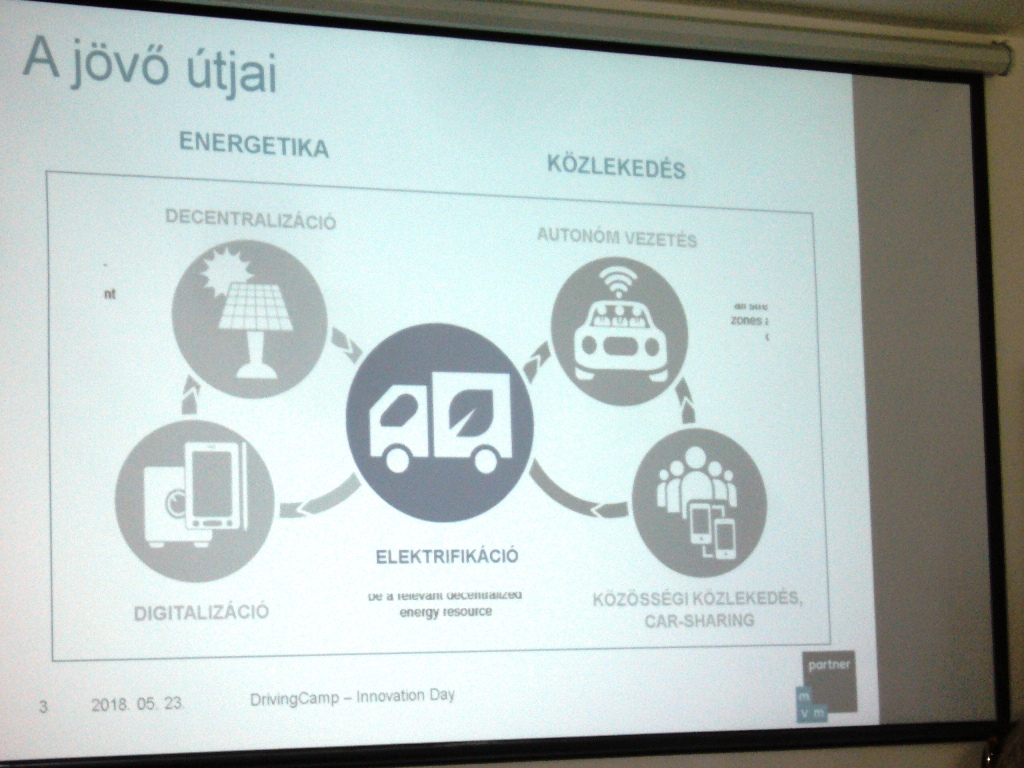
A jövő útjai
Az energia tárolása, illetve szállítása többlet költségekkel jár, így a decentralizáció, több kisebb központ kialakítása és a rendszerek digitalizációja előnyös. A közlekedésben a közösségi közlekedés, a car-sharing és az autonóm vezetés tűnik előremutatónak, hatékonyabbnak a jelenlegi módoknál. Ezzel az elektrifikációval megcélozták elérni, hogy az autók akkumulátorai megújuló energiaforrások által termelt villamos áram könnyen elérhető tárolói legyenek, mintegy mozgó energiatárolók.
Az elektromos járművek terjedése 2010-től egyre fokozódó ütemű. 2016. végén globálisan 2,25 millió darab elektromos gépjármű volt forgalomban, aminek 30%-a Kínában, 25%-a az USA-ban, az európai top ötben együttesen 25%-ban és Japánban 10%-ban, az összes egyéb helyen pedig 10%-ban. Ebben a BEV (Battery Electric Vehicle) és a PHEV (Plug-in Hybrid Electric Vehicle) járművek szerepelnek. 2017.-ben pedig már 3 millió elektromos jármű közlekedett világszerte. Kiugró Norvégia piaci részesedése 36,17%-kal. A töltőinfrastruktúra fejlődésének párhuzamosnak kell lennie a járműállomány fejlődésével, világszinten kb. 350 ezer publikus AC és DC töltő van. Az otthoni töltők mennyisége jóval a publikus feletti, így több a töltők száma, mint az elektromos járműveké.(Forrás: IEA 2017, International Energy Agency) A Nemzetközi Energia Ügynökség 2017-es becslése 2030-ra 50-200 millió darab közötti sávba teszi az elektromos járművek számát.
Az akkumulátorgyártás további fejlődése csökkenti majd a költségeket, a felhasználói árat, gyorsulhat a terjedési trend. Korlátot jelent viszont, hogy az akkumulátor gyártói kapacitás kb. 70%-ban Kínában van, ez a gépjárműgyártóknak nehézséget okoz, hiszen a hagyományos gépjárműipari központok innen távol esnek.
A magyarországi e-mobolitás piac kezdeti fejlődési szakaszban van, jelenleg alig hatezer fölötti a zöld rendszámos járművek száma, ebből tisztán elektromos kb. háromezer darab; és kb. 250 elektromos töltőállomás van. 2025-re 80-100 ezer járművet és 5-7 ezer töltőállomást prognosztizálnak. Az e-mobilitáshoz meg kell teremteni a szabályozói keretrendszert. Az infrastruktúra a Dunántúlon messze magasan fejlettebb, mint keleten. A jogszabályi környezet rendezésében sok a feladat. (273/2007. (X.19.) Korm.r.; 10/2016. (II.9.) Korm. r.; 2016. évi LXVIII. tv. (jövedéki adó); 170/2017. (VI.29.) Korm. r.) Felül kell vizsgálni a zöld rendszámot, az OTÉK rendeletet racionalizálni kell, el kell fogadni és hatályba léptetni az E-mobilitás törvényt, szabályozni kell a publikus és nem publikus töltést, rendezni kell a közlekedési célú villamos energia szabályozási kérdéseit.
A rendelkezésre álló töltési statisztikák szerint Budapesten jobb az infrastruktúra kihasználtsága, a DC töltőket valamivel fél óra alatti időre használják mind közterületen, mind hotelek magánparkolóiban, ugyanez vidéken 40 perc fölötti. Budapesten az irodaházak magánparkolóiban lévő AC töltők használata 3,5 órás átlagot mutat.
Budapest közterületein a DC töltők napi átlagos kihasználtsága 55-63% közötti 2017. november és 2018. február közötti időszakban, ugyanez a budapesti hoteleknél 13-27% közötti csak, a vidéki hoteleknél pedig 3-7% közötti. Az irodaházak AC töltőinél pedig 8-15% közötti.
A piaci szereplők rendszeres egyeztetéssel keresik a fejlesztés irányait, lehetőségeit, húzva fölfelé ezen új iparágat, segítve az ország versenyképességének megtartását, erősítését
.
A felhasználói élmény tekintetében hatalmas újdonsága a Mercedesnek a mesterséges intelligencián alapuló legfejlettebb telematika-generáció, melyet Csordás Balázs mutatott be. Megtörtént az autók multimédia rendszerének korszakváltása a Mercedes-Benz User Experience (MBUX) által, a 2018. januárban Las Vegasban tartott kiállításon. Az autó nem csak kiszolgálja az igényeinket (telefonálás, navigáció, média tekintetében), hanem tanulja a vezetési stílusunkat, a szokásainkat, mintegy személyi asszisztensként működik és ajánl lehetőségeket. A menürendszer különböző stílusokban állítható, eltérő menetdinamikai üzemmódok használhatóak, változatos hangulatvilágítású lehet a műszerfal, a kombinált műszeregységnek teljesen egyénre alakított testre szabása lehetséges.
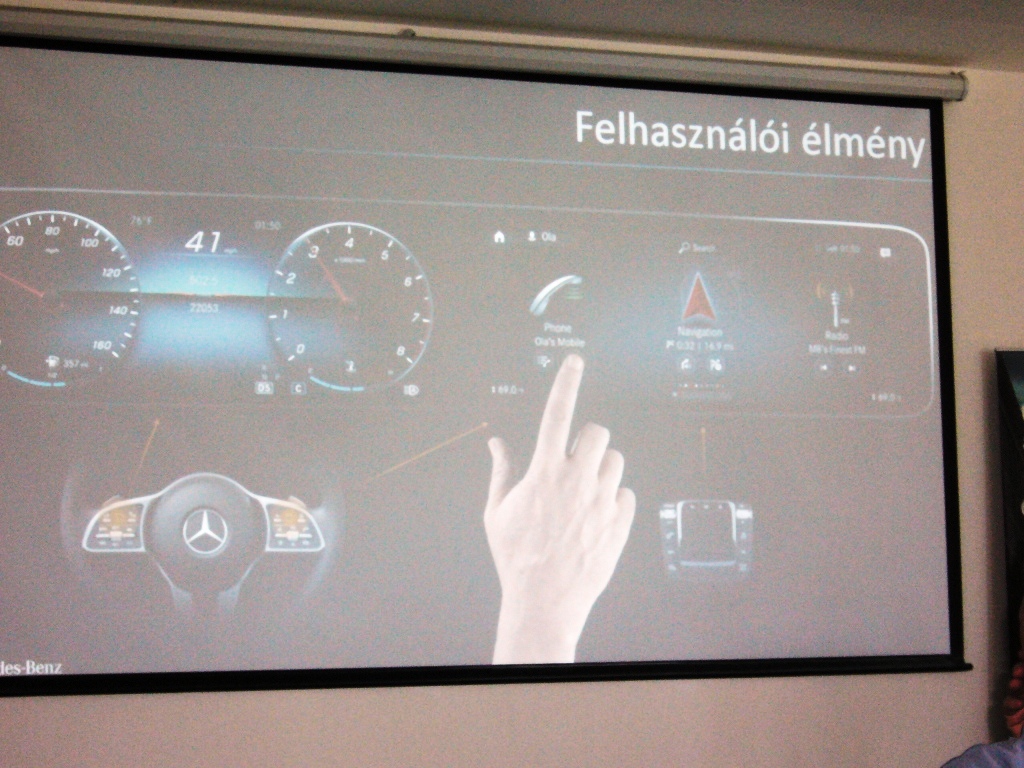
Felhasználói élmény
Reggel a munkahelyre indulva a jármű felajánlja a navigációt a leggyorsabb útvonallal, az aktuális forgalom figyelembe vétele mellett, vagy telefonálásra figyelmeztet, ha rendszeresen adott időpontban egy bizonyos személyt szoktunk keresni, pl. családtagot.
A jármű bizonyos funkciói hangvezérléssel is működtethetők. Pl. „Hey, Mercedes” hangutasítással offline és online utasítások egyaránt adhatók. Magyar rendszernyelv esetén angol hangvezérléssel. Pár példa:
1. „Hey Mercedes, I’m cold./ It’s getting really cold in here.” mondatra az autó a klímaberendezést
23ºC-ra állítja.
2. „Hey Mercedes, open the sunroof.”-ra kinyitja a napfénytetőt.
3. „Hey Mercedes, get in touch with Mom.”-ra tárcsázza az autó a kívánt számot.
4. „Hey Mercedes, find a sushi restaurant.”-ra felajánlja a közeli sushi éttermeket.
5. „Hey Mercedes, play me some hip-hop!”-ra ilyen zenelejátszást teljesít.
6. „Hey Mercedes, tell me a joke!”-ra mond egy viccet az autó.
Az autóban opcionális felszereltség az ún. kiterjesztett valóság funkció (Augmented Reality). Egy 95ºx64º-os látószögű integrált kamera segítségével egy számítógép által generált képet is biztosítva összetett nézetet alakít ki a valósággal ez a technológia. A kamera által a kijelzőre kitükrözött képben házszámok, utcanevek, navigációs segédnyilak és figyelmeztetések is megjelennek.
Új online szolgáltatásokat is ajánl a „Mercedes Me”. Ezek egyike a „What3words” integráció, ami előre meghatározott három szavas címkékkel, 3x3 m-es cellákra bontott térképanalízis révén tud címet meghatározni, megkeresni, oda navigálni. A másik roppant praktikus szolgáltatás az „On-street parkolás valós idejű előrejelzés”, ami a navigációs célnál található parkolási lehetőségek legprecízebb meghatározását adja. A várhatóan szabad parkolóhelyeket a térképen az úttest két szélén kék színnel kijelzi. A szórakoztatásról pedig online zenefolyam tud gondoskodni vezetés közben.
A Porsche Hungária képviseletében Papp László az asszisztens rendszerekről beszélt. Előadásának címe: Út az autonóm autózás felé.Tulajdonképpen mi is kell ahhoz, hogy egy jármű vezesse önmagát? Az első feltétel, hogy tudja, hol van. Ehhez nagyon pontos navigáció kell, és naprakész, valósidejű adatok, amik felhő alapú technológián kell hogy nyugodjanak. Ez a biztonság alapfeltétele. Kell még, az is, hogy tudja a jármű, mi van körülötte, ami különféle szenzorokkal, kamerákkal biztosítható. Tudnia kell még azt is, mit akar a vezető/ utas.
Az út, amin elindultunk az önvezető autózás felé az asszisztens rendszerekkel kezdődött. Az első az ABS volt, aztán ez kibővült kissé: mondjuk a „rain brake system” esőben tisztítja a féktárcsát. A 2018-as VW Touaregben pedig 22 vezetőasszisztens rendszer van. A példa kedvéért egy pár: gyalogos/ kerékpáros felismerés, kikerülési támogatás, előrelátó (prediktív) sebességszabályozás, dugóasszisztens, sávváltás asszisztens (Side Assist), kereszteződés asszisztens, pótkocsi-asszisztens (Trailer Assist), parkolási távolság ellenőrzés (Park Distance Controll), éjjellátó asszisztens (Night Vision), vagy éppen a fáradtság felismerés (MKE). A járműmozgás fizikai paramétereit mérő szenzorokat a különböző ultrahangos, kamerás, radaros, lézeres rendszerek követték.
Ezek érzékeléseit, működéseit összekapcsolva a jármű egyre precízebben tudja felmérni a körülötte lévő tárgyakat, személyeket. Az adatfeldolgozás robbanásszerű fejlődésével az összekapcsolt rendszerek hatékonysága, hatásfoka megtöbbszöröződik, multiplikálódik.
Nézzünk néhány asszisztens rendszert!
Audi pre sense front: érzékelés elöl
Olyan összetett aktív biztonsági – kamera és radar bázisú – „látó” rendszer, ami segít elkerülni vagy enyhíteni a ráfutásos baleseteket. A két rendszer adatait kombinálva számolja az ütközés valószínűségét. A rendszer négy fázisban bizonyos kritikus pontokon egyre fokozódó intézkedéseket tesz a baleset megelőzésére, elkerülésére. Az első fázisban optikai és akusztikai figyelmeztetést ad a sofőrnek, előtölti a fékberendezést és keményíti a lengéscsillapítót. Ha nem reagál a vezető, a második fázisban kis figyelmeztető fékhatást hoz létre a jármű, hogy ösztönözze a sofőrt a reakcióra, cselekvésre, közben csökkenti az övlazaságot, majd megtörténik az első részfékezés, úgy kb. 30% fékhatással. A harmadik fázisban már kb. 80%-os második részfékezés történik az ablakok és ajtók zárása mellett és a vészvillogás bekapcsolása is ekkor zajlik. A távolság további csökkenésével az utolsó, negyedik fázisban bekövetkezik a reverzíbilis övfeszítés és a teljes fékezés.
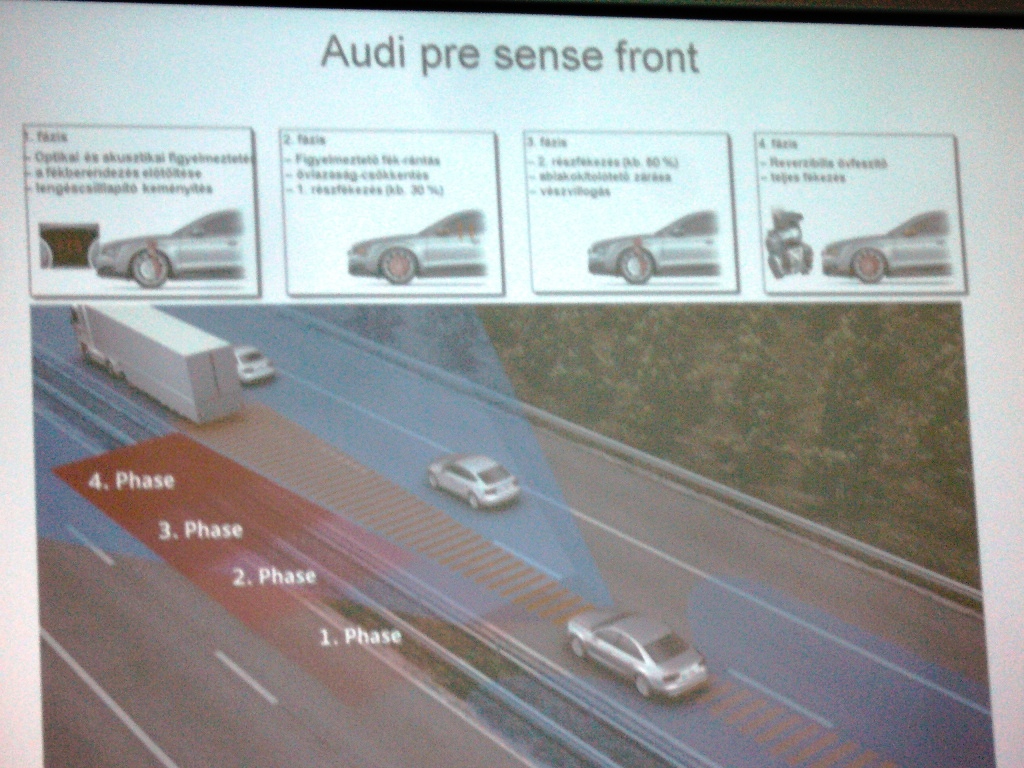
Audi: érzékelés elöl
Audi Adaptive Cruise Control Stop&Go funkcióval
Az adaptív tempomat hosszú hatótávolságú radarszenzorai 220 méterig érzékelnek, nyitási szögük (elöl látott szélesség) összesen kb. 42º. A rendszer videokamerája pedig 25 képet készít másodpercenként, ami nem csak az ACC-nek része, hanem a Lane Assist-nak és az Adaptive Light-nak is. Az elindulási ellenőrzés funkció úgy segíti a sofőrt, hogy hangjelzést ad és kijelzés jelenik meg a vezetőinformációs rendszeren, amennyiben elinduláskor akadályt észlel a szenzor. A jármű nem automatikusan indul el, csak gázadásra, ha az állási idő alatt a biztonsági övet kikapcsolták. A Stop&Go funkció kikapcsolódik, az elektromechanikus parkolófék pedig bekapcsol, ha a vezetőoldali ajtót még ki is nyitják.
Active Lane Assist: a sávtartó
Működésére kétféle beállítási mód áll rendelkezésre. Az ún. „késői” kormányzási időpont beállításnál kormány beavatkozással támogatja a vezetőt a forgalmi sáv akaratlan elhagyása előtt. A kormánykerék rezgetési funkció külön aktiválható. Az ún. „korai” kormányzási időpont beállításnál pedig folyamatos kormányzási beavatkozással segíti a vezetőt a forgalmi sáv közepén való haladással. A kormánykerék rezgetési funkció tetszőlegesen itt is aktívra állítható vagy kikapcsolható.
Elindulási asszisztens
Biztosítja a jármű álló helyzetét, illetve induláskor automatikusan véd a visszagurulástól a fékpedál használata nélkül, amikor a járművet hosszabb ideig vagy gyakran kell megállítani, pl. lejtőn, közlekedési lámpánál vagy dugóban. Automatikusan felismeri az álló helyzetet és átveszi a tartási funkciót. Induláskor viszont automatikusan kioldja a féket. A motor leállításakor, s a vezető biztonsági övének kikapcsolásakor pedig bekapcsolja a parkolóféket.
Audi Side Assist
Biztonságosabbá teszi a sávváltást. A két, hátsó lökhárítóba épített, kb. 70 méter hatótávolságú radarszenzor a távolság- és sebességkülönbséget méri az észlelt és a saját jármű között. Kritikus sávváltási szándék esetén az aktuális külső tükörben optikai jelzés jelenik meg, ami hangjelzéssel párosul. A rendszer 20 km/h-tól aktív, viszont vontatás során nem működik.
Éjjellátó asszisztens
Az éjszakai közlekedés fokozottan veszélyes, hiszen a sötétség miatt nem tudjuk a teljes környezetünket megfigyelni, csak a fényszórónk által bevilágított területet vagyunk képesek érdemben pásztázni. A vezetői segédrendszerek bemutatására most is az Audi A8-as állt példaként az előadáson, mint az előzőekben is általában. Műszaki előírás szerint a tompított fény aszimmetrikus, a bal 60-m-re, a jobb 120 m-re világít. A távolsági fény 200 m-re, az éjjellátó asszisztenssel pedig 300 m tekinthető át. Számos előnye van a rendszer használatának: egyrészt jelentősen nagyobb a látótávolság, másrészt szembejövő forgalom esetén sem vakítja el a partnert. A rendszer automatikusan felismeri és jelöli a személyeket és nagyobb állatokat 15-90 méter közötti távolságban. Az abszolút sötétségben lévő, még sötét ruhájú emberek is láthatók. Természetesen – mint minden rendszernek – vannak határai. Geometriai korlát, hogy a személynek egyenesen kell állnia és 15-90 m között kell lennie, mert közelebbről túl nagy, távolabbról túl kicsi a képhez. A hó, eső, köd, erős pára, mint rossz látási viszonyok szintén befolyásolják a működését. A külső környezeti hőmérséklet emelkedésével halványodik a kontraszt a hőképen, 25ºC-ig működik a rendszer. A szennyezett kamera miatt is lehet korlátozott működésű, azonban tisztításáról külön fúvóka gondoskodik a fényszóró tisztítással egyszerre.
Parkolási asszisztens
Párhuzamos és merőleges várakozóhelyre tudja navigálni a járművet az autóhossz+0,8 m nagyságú parkolóhelyre. A hely keresésénél a maximális működési sebesség keresztirányban 20 km/h, hosszirányban pedig 45 km/h. Az információ felvételt 6-6 jeladó segíti elől-hátul.
Adaptív vezetőasszisztens
A rendszer tehermentesíti a vezetőt, de a keze a kormányon kell hogy legyen. Hossz- és keresztirányú vezetést is végez, ez utóbbi (kormányzás) kikapcsolható. Funkciói – egyebek mellett – előzés segítés, jobbról előzés gátlás, dugóasszisztens, kikerülési asszisztens, bekanyarodási asszisztens. Prediktív funkciója pedig a sebességkorlátozás és az útkanyar figyelembe vétele. Ezen asszisztens rendszerek a most megjelent Audi A8-as modellben 3-as kategóriájú önvezetést tudnak nyújtani. A 4. és 5. szintű önvezetéshez szükséges a centiméter pontosságú navigáció, a felhő alapú információn nyugvó precízebb térképek, a valós idejű információk elérhetősége, a továbbfejlesztett érzékelők, menet közben több adat feldolgozása, jobb szoftverek, nagyobb számítási kapacitás, a hibamentes működések létrehozása és fenntartása, hiszen akár napi 4 TB adatot is fel kell tudni dolgozni. A technikai és technológiai megoldások mellett a jogi környezet kialakítása, rendezése is égető feladat. Ki a felelős egy esetleges balesetben?
Összeállította Pataki Melinda